Member
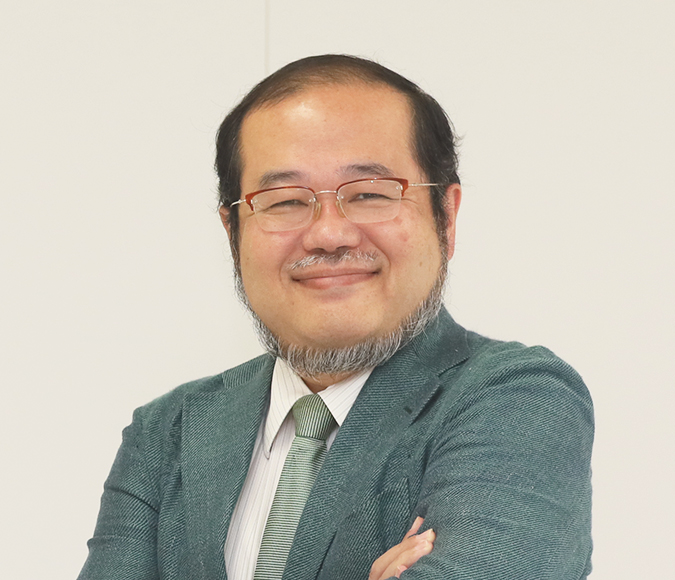
手嶋 教之教授
研究分野・テーマ
福祉工学研究室の研究活動
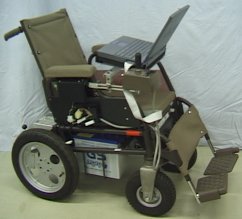
障害者・高齢者のための福祉機器の研究開発を行っている.主な研究テーマは,快適な車いす用クッション,高齢者に適したアミューズメント,福祉ロボットのための安全機構,四肢麻痺者のためのイヤリング型入力デバイスなどである.

Ritsumeikan Robotics Lab
研究室の研究内容や取り組みについて紹介します。
手嶋 教之教授
研究分野・テーマ
福祉工学研究室の研究活動
障害者・高齢者のための福祉機器の研究開発を行っている.主な研究テーマは,快適な車いす用クッション,高齢者に適したアミューズメント,福祉ロボットのための安全機構,四肢麻痺者のためのイヤリング型入力デバイスなどである.
Interview
研究室で進めている研究や学びの特色について紹介します。正式な原稿が届くまで、公開画面の確認用として仮の文章を掲載しています。
Capter 01研究室について
この研究室では、ロボティクスを軸に、社会や産業が抱える課題を見つめながら研究に取り組んでいます。基礎となる理論を大切にし、実験や検証を重ねることで、技術がどのように役立つかを考えていきます。研究対象をさまざまな角度から捉え、問いを立て、確かめる過程を通じて新しい知見を積み重ねます。 ここに掲載している文章は公開画面の確認用です。正式な研究内容、対象分野、研究室の特色については、原稿の確定後に差し替える予定です。
Capter 02研究テーマ
研究テーマを深めるため、課題の整理、設計、試作、計測、評価という流れを行き来しながら検討を進めます。得られた結果を丁寧に振り返り、次の実験や開発につなげることを重視しています。仮説と結果の違いにも目を向け、必要に応じて方法を見直しながら、より確かな成果を目指します。 ここに掲載している文章は公開画面の確認用です。具体的な研究テーマ、使用する装置や手法、共同研究などの情報は、正式原稿の確定後に差し替える予定です。
Capter 03研究活動
学生は教員や研究室のメンバーと意見を交わしながら、自分のテーマに向き合います。日々の議論や発表を通して考えを整理し、研究の目的と成果を分かりやすく伝える力も身につけていきます。互いの視点を尊重し、試行錯誤の過程を共有することも、研究を前へ進める大切な学びの一つです。 ここに掲載している文章は公開画面の確認用です。実際の研究活動、教育方針、年間行事や学生の取り組みについては、原稿の確定後に差し替える予定です。
Capter 04今後の展望
研究で得られた知見を次の課題へつなぎ、暮らしやものづくりに役立つ技術へ発展させることを目指します。分野を越えた連携や新しい視点も取り入れながら、将来の可能性を広げていきます。研究の成果を社会へ届ける方法を考え、長期的な視点で継続的な発展につなげていきます。 ここに掲載している文章は公開画面の確認用です。今後の研究展望、社会実装、進路や研究室からのメッセージは、正式原稿の確定後に差し替える予定です。
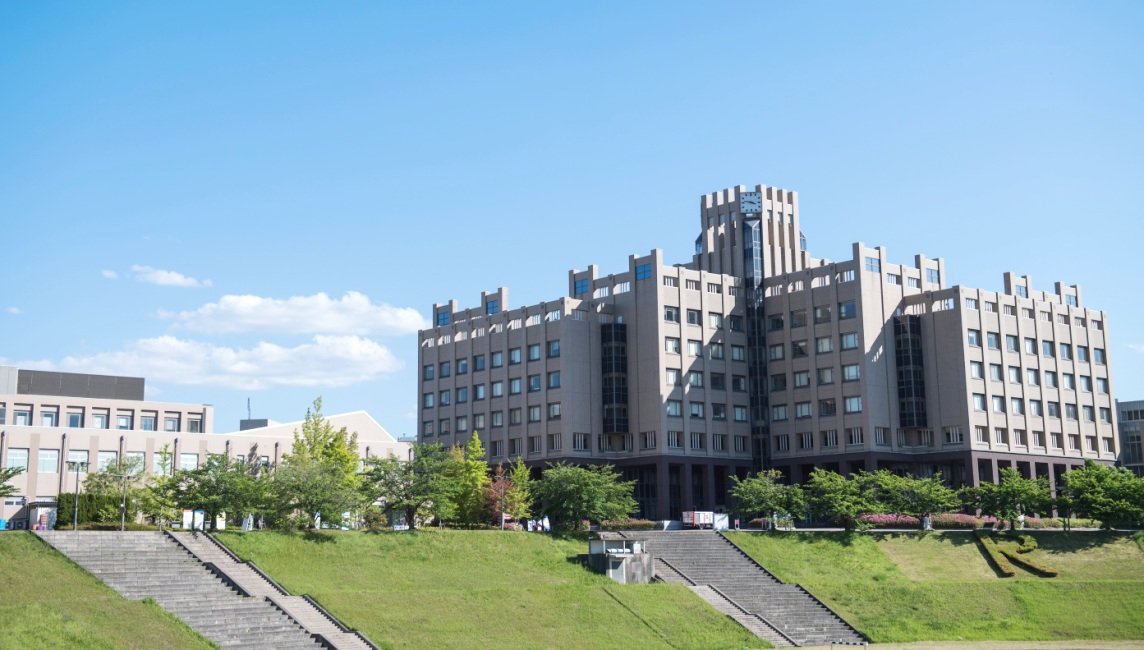
立命館大学びわこ・くさつキャンパス
理工学部ロボティクス学科
〒525-8577 滋賀県草津市野路東1-1-1
ロボティクス学科は、
びわこ・くさつキャンパス(Biwako Kusatsu Campus 略してBKC) にあります。