
Member
玄 相昊教授
研究分野・テーマ
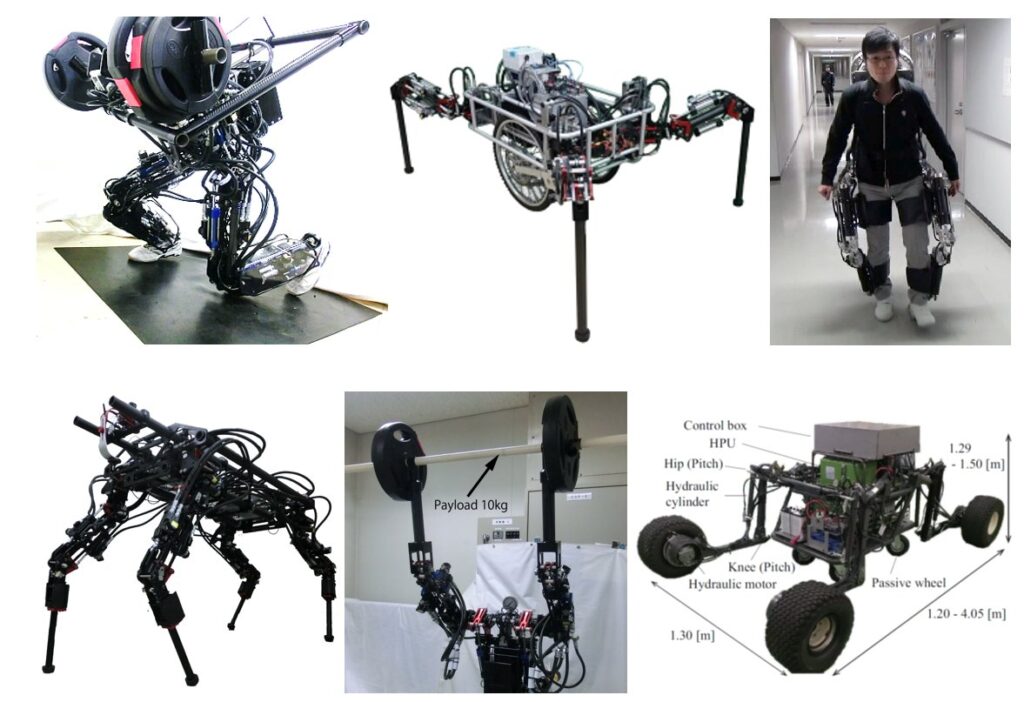
ヒューマノイドシステム研究室の研究活動
次世代フィールドロボットのシステム設計,最適制御アルゴリズムやPhysical AIによる高性能化に取り組んでいる.油圧ヒューマノイドロボット,4脚歩行ロボット,不整地移動ローバー,油圧マニピュレータ、モジュラー油圧ロボット,水圧マニピュレータなどの開発実績がある.
織田 健吾助教
研究分野・テーマ
ヒューマノイドシステム研究室の研究活動
急斜面、凹凸路面、軟弱地盤などの不整地と呼ばれる作業現場において人間の重作業を補助・代替するロボットの実用化を目指しています。従来の移動車両が持つ車輪・クローラ機構のみでは、不整地を縦横無尽に走破することは難しいため、脚と車輪を適切に組み合わせた移動ロボットの構成方法・制御方法を検討しています。ショベルカーなどで使われる油圧シリンダなどを組み合わせ、重作業に対応できる比較的大型(下記写真はいずれも100 kg以上)のロボットを研究チームで設計し動かしています。
またロボットの駆動方法にも興味を持ち、パワー制約がある中で多自由度ロボットに適した油圧回路の研究も行っています。特に、油圧アクチュエータの力・速度性能を自在にカスタマイズし、ロボットを省エネ・高性能化できるモジュール式油圧回路の構成・制御について取り組んでいます。