
Member
下ノ村 和弘教授
研究分野・テーマ
センサ知能統合研究室の研究活動
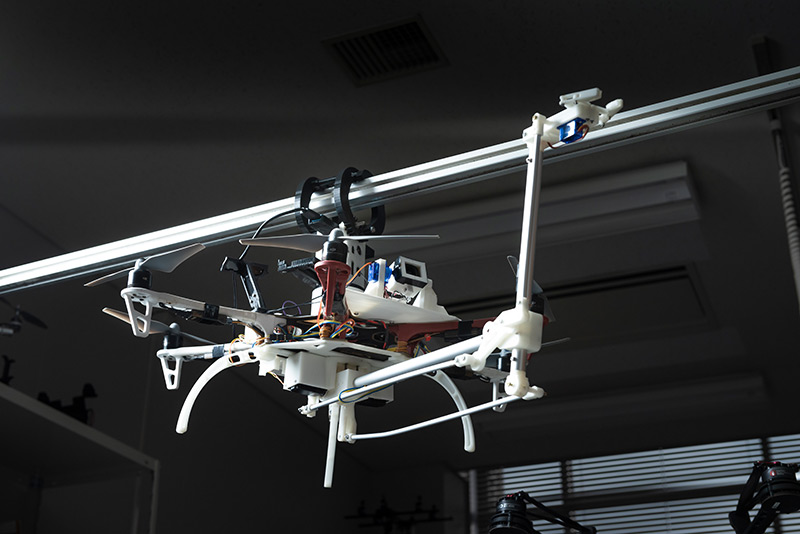
画像センシング技術とロボット知能化技術の研究を行っている.近年は,視覚センサを用いた高所作業飛行ロボットの制御,カメラを用いた触覚センサとその応用,フィールド移動マニピュレータの開発などに取り組んでいる.
PAUL Hannibal助教
研究分野・テーマ
空中ロボットを用いた高所作業支援のための空中マニピュレーション技術開発
本研究では、主に高所でのインフラの点検・保守や災害現場での対応など、人が困難な場所での作業を支援するための空中マニピュレーションシステムの開発に焦点を当てています。空中ロボット(ドローン)を用いて、環境や物体との相互作用を通じて様々なタスクを実行する能力を高めます。センシング技術と自律制御技術を統合し、高所作業や危険地域での安全な作業を実現します。これにより、人の安全を確保しながら、難所での作業効率と生産性を向上させ、新たな技術を提供します。